


Pengangkut Modular Digerakkan Sendiri (SPMT) terutamanya terdiri daripada modul pelbagai spesifikasi, dilengkapi dengan Unit Pek Kuasa (PPU), serta sistem elektrik, kawalan dan hidraulik. PPU menempatkan komponen seperti enjin diesel, pemasangan pam hidraulik, tangki bahan api dan panel kawalan; enjin memacu pam hidraulik untuk menjana kuasa hidraulik, yang seterusnya memacu motor hidraulik pada setiap gandar (setiap roda pemacu menyediakan 60 kN daya penggerak) untuk menggerakkan kenderaan. Selain itu, PPU membekalkan kuasa hidraulik untuk mengangkat/menurun platform, stereng gandar dan kawalan kenderaan keseluruhan. Konfigurasi PPU dan pengangkut digambarkan dalam rajah (menggunakan persediaan 6 gandar, 2 fail sebagai contoh).
Untuk mengangkut beban yang luas, pengangkut boleh digandingkan secara sisi untuk membentuk unit dengan tiga atau lebih fail; untuk beban lebih panjang, ia boleh digandingkan secara membujur untuk mencipta bilangan modul gandar yang berbeza-dengan gandingan yang lebih besar menghasilkan kapasiti beban yang lebih tinggi. Platform ini menyokong julat angkat 1,500 mm ± 350 mm untuk memudahkan pengangkatan dan kedudukan kargo. Unit pengangkut individu boleh beroperasi secara serentak (segerak) dengan memautkan sistem kawalannya, manakala gandar roda individu boleh berputar secara bebas dalam julat +100 darjah hingga -130 darjah . Dengan memutarkan gandar ke sudut tertentu di sekeliling pusat putaran yang ditetapkan, keseluruhan pemasangan kenderaan boleh melaksanakan terjemahan linear ke mana-mana arah dan melakukan putaran 360 darjah di tempat.
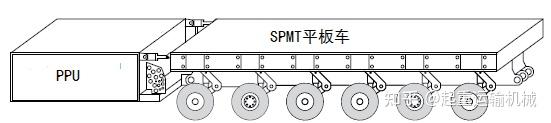
Gambarajah skematik pengangkut PPU dan SPMT
Kebolehlaksanaan Meletakkan dan Memasang Modul Besar Menggunakan SPMT
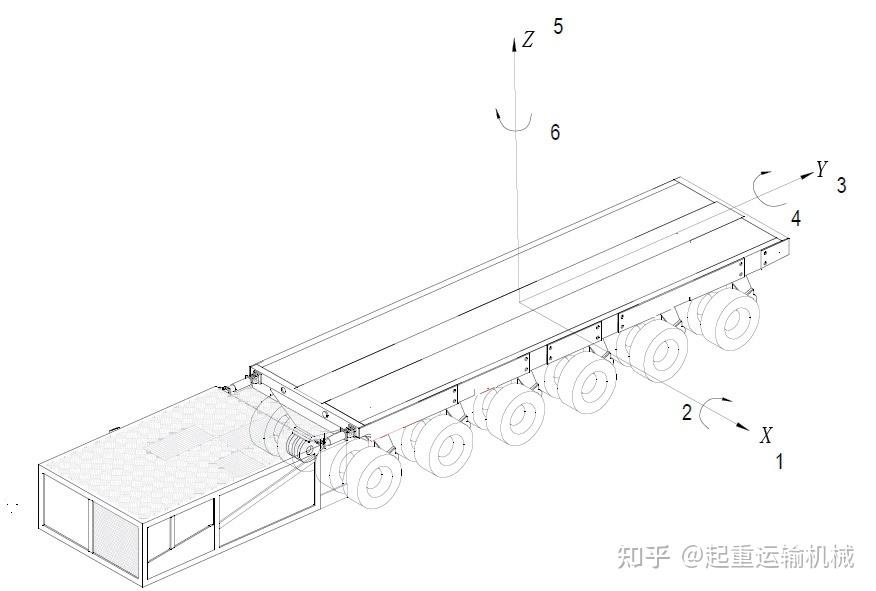
Seperti yang ditunjukkan dalam rajah (menggunakan konfigurasi 6 gandar, 2 fail sebagai contoh), unit SPMT mampu mencapai enam darjah kebebasan pergerakan: penterjemahan sepanjang paksi X (DOF 1), terjemahan sepanjang paksi Y (DOF 3), dan mengangkat/menurun menegak sepanjang paksi Z (DOF 5); ia juga boleh melakukan pitching mengenai paksi-X (DOF 2), bergolek di sepanjang paksi-Y (DOF 4), dan putaran di tempat mengenai paksi-Z (DOF 6).
2, 4, dan 5 Darjah Kebebasan: Prinsip Operasi dan Kawalan
Seperti yang ditunjukkan dalam rajah di atas, 2, 4, dan 5 darjah kebebasan boleh dicapai melalui sistem sokongan SPMT, dengan kawalan operasi yang tepat didayakan melalui antara muka mesin manusia. Litar hidraulik sistem sokongan SPMT terdiri daripada dua garisan pada setiap sisi-satu membekalkan hujung distal (depan) dan satu lagi hujung proksimal (belakang). Konfigurasi ini menyediakan sejumlah empat baris sokongan bebas di kedua-dua belah; setiap baris bersambung ke zon sokongan tertentu, dengan itu mewujudkan empat kawasan sokongan bebas dalam satah XY yang digambarkan dalam Rajah 2.
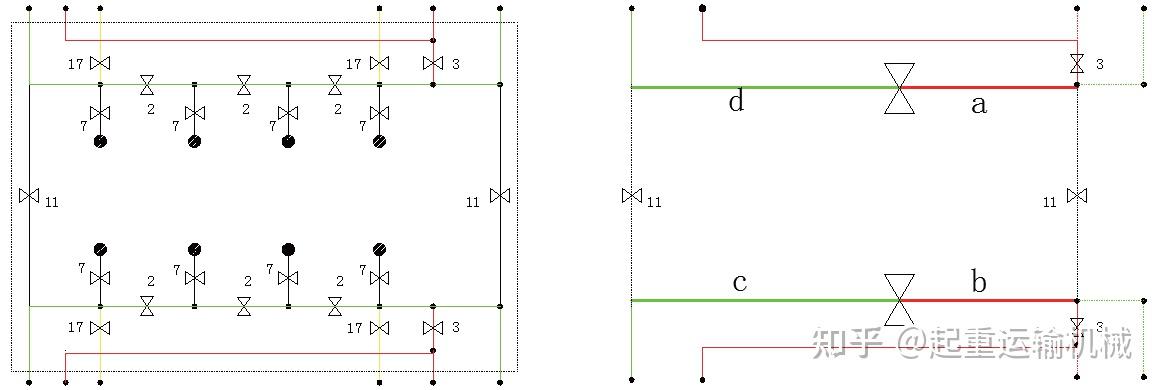
Seperti yang ditunjukkan dalam rajah, dengan mengkonfigurasi badan injap 2, 3, 11, dan 17, pemasangan SPMT boleh dibahagikan kepada empat zon sokongan bebas (a, b, c, dan d); manakala setiap zon boleh dikawal secara bebas, keseluruhan pemasangan juga boleh diuruskan melalui antara muka manusia-mesin, membolehkan operasi mengangkat 5 darjah kebebasan. Dengan menghubungkan zon sokongan a dan b, serta c dan d, pemasangan SPMT dibahagikan kepada zon depan dan belakang di sepanjang paksi Y; melaraskan pengangkatan di zon ini membolehkan operasi melontar membujur 2 darjah kebebasan. Begitu juga, dengan menghubungkan zon sokongan a dan d, serta b dan c, pemasangan dibahagikan kepada zon kiri dan kanan di sepanjang paksi X; melaraskan pengangkatan di zon ini membolehkan operasi guling sisi 4 darjah kebebasan.
Kelajuan angkat sistem sokongan SPMT boleh dilaraskan dalam dua peringkat berdasarkan keperluan sebenar: peringkat pertama dikonfigurasikan melalui sistem kawalan (boleh laras dari 0% hingga 100%), dan peringkat kedua dilaraskan menggunakan potensiometer (boleh laras dari 0 hingga 100). Secara teorinya, kelajuan mengangkat boleh dilaraskan ke tahap yang sangat rendah.
Secara ringkasnya, melalui sistem sokongannya, SPMT membolehkan pergerakan mengangkat/menurun yang sangat kecil-serta melontar dan mengguling-merentasi 2, 4, dan 5 darjah kebebasan yang digambarkan dalam Rajah 2.
Prinsip Kerja dan Kawalan untuk 1, 3, dan 6 Darjah Kebebasan
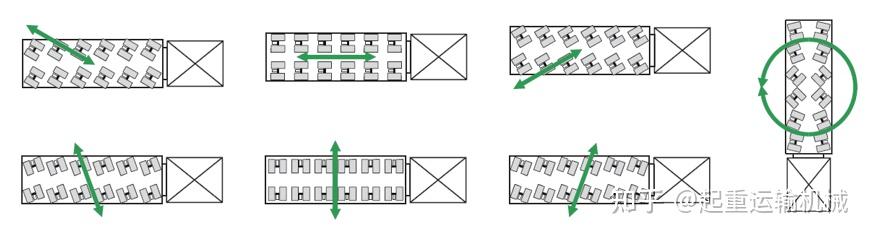
Darjah kebebasan (1, 3, dan 6) dicapai melalui sistem stereng dan pemanduan SPMT. Angka tersebut menggambarkan beberapa mod stereng SPMT, membolehkan pergerakan ke mana-mana arah dalam satah XY dan stereng pada mana-mana sudut di sekitar mana-mana titik dalam satah itu. Roda pemacu diagihkan secara simetri di sekitar pusat geometri platform, dengan pendorongan disediakan oleh motor hidraulik hujung roda; sistem direka bentuk untuk meminimumkan kejutan dan getaran semasa operasi. Dua mod pengendalian tersedia berdasarkan kelajuan perjalanan: "Mod Biasa" dan "Mod Rayapan." Dalam Mod Biasa, pengendali mengawal kelajuan enjin melalui pendikit untuk mengawal tekanan dan aliran keluaran pam hidraulik, dengan itu mengawal kelajuan motor hidraulik. Mod Rayapan membenarkan tetapan input sistem tertentu, membolehkan pergerakan automatik, kelajuan mantap; secara teorinya, kelajuan rayapan boleh menjadi sangat perlahan.
Berdasarkan analisis di atas, sistem sokongan, stereng dan pemacu SPMT membolehkan pergerakan merentasi semua darjah kebebasan, dengan kelajuan perjalanan yang tidak terhingga secara teorinya untuk setiap darjah kebebasan. Digabungkan dengan keupayaan untuk menggabungkan berbilang unit secara sewenang-wenangnya dalam satah XY, ini membolehkan pemasangan dan kedudukan komponen modular berat berskala besar.
Eksperimen Pengesahan Ketepatan Kedudukan SPMT
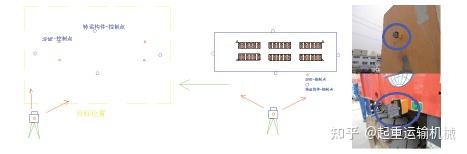
Eksperimen pengesahan ini dijalankan pada permukaan konkrit aras menggunakan SPMT 6 gandar, dikendalikan oleh kakitangan profesional mengikut prosedur yang ditetapkan. Persediaan pengukuran menggunakan sistem stesen jumlah berketepatan tinggi dan perisian pemeriksaan automatik "Dock Digital"; jumlah stesen menampilkan ketepatan sudut 0.5 saat dan julat ketepatan 0.5 mm + 1 mm/ppm, dengan sistem pengkomputeran yang mampu menyegerakkan berbilang unit untuk pengukuran dan penjejakan serentak.
Selepas SPMT dimuatkan dengan komponen, titik rujukan tanah awal diwujudkan, dan koordinat titik pengukuran sasaran pada komponen dikira berdasarkan titik rujukan ini. SPMT kemudiannya berpindah dari kedudukan rujukan, kembali mengikut laluan yang telah ditetapkan, dan meletakkan semula dirinya di lokasi rujukan asal. Selepas kedudukan semula, koordinat titik pengukuran pada kedua-dua belah kiri dan kanan komponen diukur; ini kemudiannya dibandingkan dengan koordinat awal untuk menentukan ketepatan kedudukan SPMT.
Penerangan mengenai prosedur eksperimen
Langkah 1: Gunakan stesen total dan lekapan yang sepadan untuk mewujudkan titik rujukan awal di atas tanah. Kira koordinat sasaran (komponen) berdasarkan titik rujukan ini dan lakukan peninjauan berketepatan tinggi (ketepatan lebih baik daripada 1 mm) sambil melekatkan penanda ukuran.
Langkah 2: Selepas meninggalkan titik rujukan awal dalam mod pemanduan biasa, SPMT mensimulasikan senario pemasangan dan kembali ke titik rujukan; apabila menghampiri dalam kira-kira 20 meter, persediaan untuk menjejak trajektori bermula.
Langkah 3: Semasa kenderaan bergerak dalam lingkungan 20–10 meter dari titik rujukan awal, prisma pengesan 360 darjah digunakan untuk memantau laluan pergerakan. Semasa pergerakan komponen, empat stesen jumlah automatik menjejaki prisma dalam masa nyata untuk memberikan maklum balas data, membolehkan pembetulan trajektori masa nyata berdasarkan data tersebut.
Langkah 4: Berikutan pembetulan trajektori, kenderaan bertukar kepada mod "pergerakan mikro". Apabila memasuki zon dalam lingkungan 30 mm dari kawasan sasaran, pelarasan pantas dibuat menggunakan titik rujukan visual; mata ini menawarkan antara muka yang intuitif dan mudah, membolehkan pengendali SPMT membuat pelarasan langsung yang pantas.
Langkah 5: Pemeriksaan ketepatan tinggi dijalankan menggunakan stesen total untuk memberikan maklum balas pose; SPMT melaraskan kedudukannya berdasarkan maklum balas ini untuk mengesahkan keadaan penempatan yang muktamad dan tepat. Selepas penempatan, data kedudukan dari titik pemeriksaan direkodkan untuk analisis keputusan eksperimen.
Berdasarkan analisis eksperimen di atas, SPMT boleh membetulkan perjalanan garis lurusnya dalam jarak 10 meter semasa operasi biasa (mod bukan inci), manakala ketepatan kedudukan tepat SPMT (mod inci) boleh mencapai dalam 2 mm.
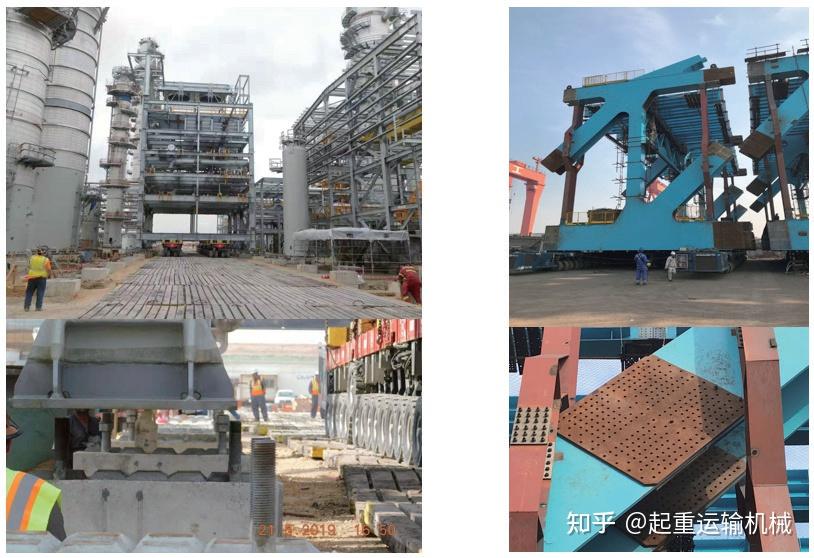
Analisis fungsi sistem sokongan, stereng dan pemacu SPMT menunjukkan keupayaannya untuk melaksanakan operasi pemasangan dan penentududukan untuk komponen modular berskala besar dan berat. Untuk menentukan ketepatan kedudukan, eksperimen menggunakan sistem pengukuran stesen jumlah dan operasi projek sebenar telah dijalankan, mengesahkan bahawa ketepatan kedudukan berada dalam lingkungan 2 mm. Penemuan ini memberikan panduan penting untuk pemasangan dan kedudukan komponen modular yang besar.
Penyelesaian SPMT dari Kenderaan Oriental
Analisis di atas menunjukkan bahawa SPMT boleh menyediakan pergerakan berbilang arah, mengangkat, meratakan dan kedudukan tepat yang diperlukan untuk pemasangan komponen modular yang besar dan berat. Berdasarkan keupayaan ini, Oriental Vehicles menyediakan rangkaian penyelesaian pengangkutan SPMT dan modular untuk menuntut projek pengangkutan dan pemasangan beban berat.
ThePengangkut Modular Digerakkan Sendiri 5-Gandarialah penyelesaian SPMT padat yang direka untuk mengangkut peralatan industri bersaiz besar dan berat. Operasi gerak sendiri, penggantungan hidraulik, dan stereng yang tepat memberikan pergerakan dan kedudukan yang fleksibel dalam persekitaran kerja yang mencabar. Konfigurasi modular juga boleh disesuaikan dengan dimensi kargo dan keperluan projek yang berbeza.
Untuk aplikasi beban berat yang lebih besar,Treler SPMTmenyediakan platform pengangkutan modular berkapasiti tinggi dengan suspensi hidraulik dan sistem stereng. Struktur modularnya membolehkan konfigurasi gandar yang berbeza digabungkan mengikut berat dan dimensi kargo, menjadikannya sesuai untuk peralatan industri besar dan projek infrastruktur.

ThePengangkut Modular Digerakkan Sendiri Untuk Pengangkutan Rasuk Jambatandireka khusus untuk pengangkutan dan kedudukan rasuk jambatan berat dan komponen infrastruktur bersaiz besar lain. Sistem hidraulik gerak sendiri dan konfigurasi modularnya memberikan kebolehgerakan yang diperlukan untuk tapak pembinaan yang kompleks dan operasi angkat berat dan kedudukan.

Bagi projek yang memerlukan kapasiti pengangkutan yang lebih tinggi,Pengangkut Modular Digerakkan Sendiri 300–400Tmenawarkan penyelesaian tugas berat untuk kargo ultra berat. Dengan garis gandar yang boleh dikonfigurasikan dan operasi gerak sendiri, ia boleh disesuaikan dengan keperluan beban dan keadaan projek yang berbeza.
Penyelesaian SPMT ini menunjukkan bagaimana teknologi pengangkutan modular boleh melangkaui pengangkutan beban berat konvensional untuk menyokong kedudukan dan pemasangan komponen modular yang besar. Bergantung pada berat kargo, dimensi, pusat graviti, keadaan tapak dan ketepatan kedudukan yang diperlukan, konfigurasi SPMT yang sesuai boleh dipilih atau disesuaikan.

Mengenai Kenderaan Oriental
Oriental Vehicles International Co., Limited ialah pengilang profesional semi treler, pembawa dan peralatan pengangkutan khas. Ditubuhkan pada tahun 2002, syarikat itu mempunyai lebih daripada 20 tahun pengalaman dalam penyelidikan dan pembangunan kenderaan serta pembuatan. Kemudahan pengeluarannya meliputi kira-kira 300,000 meter persegi, termasuk kawasan pengeluaran 80,000 meter persegi dengan barisan pengeluaran kenderaan khusus dan peralatan pemeriksaan khusus.
Oriental Vehicles menyediakan penyelesaian separa treler dan pengangkutan berat yang disesuaikan mengikut keperluan pelanggan. Untuk kargo bukan standard yang besar dan berat, syarikat itu menawarkan perkhidmatan bersepadu meliputi reka bentuk dan pengeluaran, dengan kapasiti pemuatan tersuai antara 30 hingga 1,200 tan. Produknya telah dieksport ke lebih 20 negara dan digunakan dalam pembinaan, logistik, perlombongan, kuasa dan industri khusus lain.
Untuk projek yang melibatkan komponen modular bersaiz besar, peralatan industri berat, struktur jambatan atau kargo ultra-berat lain, Kenderaan Oriental boleh membangunkan penyelesaian pengangkutan SPMT atau modular yang sesuai mengikut keperluan projek khusus.
Hubungi Oriental Vehicles untuk membincangkan pengangkutan muatan berat, pemasangan modular atau projek SPMT anda.
Pengeluaran Berkaitan:Pengangkut Modular Digerakkan Sendiri Untuk Pengangkutan Rasuk Jambatan
Pengangkut Modular Digerakkan Sendiri 300–400T
Pengangkut Modular Digerakkan Sendiri 5-Gandar
Artikel Berkaitan :Apa yang Membuatkan Pengangkutan Bergerak Sendiri Berbeza?
Bilakah Pengangkutan Bergerak Sendiri Lebih Baik untuk Jentera Berat?
Baca Lagi:Jentera Berat Apakah yang Diangkut oleh Treler Modular?
Bagaimanakah Pengangkutan Digerakkan Sendiri Berbeza Daripada Pengangkutan Modular Konvensional?


